Get 8.4.1 exercise solution
Get 8.4.2 exercise solution
Get 8.4.3 exercise solution
Get 8.4.4 exercise solution
Get 8.4.5 exercise solution
Get 8.4.6 exercise solution
Get 8.4.7 exercise solution
Get 8.4.8 exercise solution
Get 8.4.9 exercise solution
Get 8.4.10 exercise solution
Get 8.4.11 exercise solution
Get 8.4.12 exercise solution
Get 8.4.13 exercise solution
Get 8.4.14 exercise solution
Get 8.4.15 exercise solution
Get 8.4.16 exercise solution
Get 8.4.17 exercise solution
Get 8.4.18 exercise solution
Get 8.4.19 exercise solution
Get 8.4.20 exercise solution
Get 8.4.21 exercise solution
Get 8.4.22 exercise solution
Get 8.4.23 exercise solution
Get 8.4.24 exercise solution
Get 8.4.25 exercise solution
Get 8.4.26 exercise solution
Get 8.4.27 exercise solution
Get 8.4.28 exercise solution
Get 8.4.29 exercise solution
Get 8.4.30 exercise solution
Mostrando entradas con la etiqueta David Lay. Mostrar todas las entradas
Mostrando entradas con la etiqueta David Lay. Mostrar todas las entradas
Linear Algebra - David Lay - 4ed Solutions - Chapter 8. Section 8.3 Solutions
1. En R2,

Describa
(o bosqueje) la envolvente convexa de S.
Get 8.3.1 exercise solution
2. Describa la envolvente convexa del conjunto S de puntos

en R 2 que satisfacen las condiciones indicadas. Justifique sus respuestas. (Demuestre que un punto arbitrario p en S pertenece a conv S).
a) y 1 x y x 1 2
b) y sen x
c) y x1 2 y x 0
Get 8.3.2 exercise solution
3. Considere los puntos del ejercicio 5 de la sección 8.1. ¿Cuáles de p1, p2 y p3 están en conv S?
Get 8.3.3 exercise solution
4. Considere los puntos del ejercicio 6 de la sección 8.1. ¿Cuáles de p1, p2 y p3 están en conv S?
Get 8.3.4 exercise solution
5. Sean

y sea S {v1, v2, v3, v4}. Determine si p1 y p2 están en conv S.
Get 8.3.5 exercise solution

ortogonal {v1, v2, v3}. Determine si cada pi está en Gen S, aff S o conv S. a) p1 b) p2 c) p3 d) p4
Get 8.3.6 exercise solution
Los ejercicios 7 a 10 utilizan la terminología de la sección 8.2.

Encuentre las coordenadas baricéntricas de p1, p2, p3 y p4 con respecto a T. b) Utilice sus respuestas del inciso a) para determinar si cada uno de p1,…, p4 en el inciso a) está dentro, fuera o en la arista de conv T, una región triangular.
Get 8.3.7 exercise solution

Get 8.3.8 exercise solution
9. Sea S {v1, v2, v3, v4} un conjunto afínmente independiente. Considere los puntos p1,…, p5, cuyas coordenadas baricéntricas con respecto a S están dadas por (2, 0, 0, - 1),( 0; 1/ 2; 1/ 4; 1 /4) (1/2;0;3/2; -1)( 1/3; 1/ 4; 1/ 4; 1/ 6) y ( 1/ 3;0;2/ 3;0 ), respectivamente. Deter-mine si cada uno de p1,…, p5 está dentro, fuera o sobre la superficie de conv S, un tetraedro. ¿Algunos de esos puntos están en la arista de conv S?
Get 8.3.9 exercise solution
10. Repita el ejercicio 9 para los puntos q1,…, q5 cuyas coordenadas baricéntricas con respecto a S están dadas por ( 1/ 8; 1/ 4; 1/ 8; 1/ 2) , (3 /4; 1/ 4;0;1 /2)( 0; 3 /4; 1/ 4;0) (0; 2;0;3) y ( 1/ 3; 1/3; 1/3;0) , respectivamente.
Get 8.3.10 exercise solution
En los ejercicios 11 y 12, marque cada enunciado como verdadero o falso. Justifique sus respuestas.
11. a) Si y c1v1 c2v2 c3v3 y c1 c2 c 3 1, entonces y es una combinación convexa de v1, v2 y v3. b) Si S es un conjunto no vacío, entonces conv S contiene algunos puntos que no están en S. c) Si S y T son conjuntos convexos, entonces S x T también es convexo.
Get 8.3.11 exercise solution
12. a) U n conjunto es convexo si x, y H S implica que el segmento de recta entre x y y está contenido en S. b) Si S y T son conjuntos convexos, entonces S y T también es convexo.
c) Si S es un subconjunto no vacío de R5 y y E conv S, entonces existen distintos puntos v1,…, v6 en S tales que y es una combinación convexa de v1,…, v6.
Get 8.3.12 exercise solution
13. Sea S un subconjunto convexo de Rn y suponga que f : Rn -> R m es una transformación lineal. Demuestre que el conjunto f(S) = {f(x): x E S} es un subconjunto convexo de R m.
Get 8.3.13 exercise solution
14. Sean f : R n -> R m una transformación lineal y T un subconjunto convexo de m. Demuestre que el conjunto S {x E R n : f(x) E T} es un subconjunto convexo de Rn.
Get 8.3.14 exercise solution

Utilice el procedimiento de la demostración del teorema de Caratheodory para expresar p como una combinación convexa de tres de las vi. Haga esto de dos formas.
Get 8.3.15 exercise solution

En los ejercicios 17 a 20, demuestre el enunciado en cuestión respecto de los subconjuntos A y B de n. Una demostración para un ejercicio puede emplear resultados de ejercicios anteriores.
Get 8.3.16 exercise solution
17. Si A ( B y B es convexo, entonces conv A ( B
Get 8.3.17 exercise solution
18. Si A ( B, entonces conv A ( conv B.
Get 8.3.18 exercise solution
19. a) [(conv A) x (conv B)] ( conv (A x B)
b) Encuentre un ejemplo en R2 para demostrar que la igualdad no necesariamente es válida en el inciso a).
Get 8.3.19 exercise solution
20. a) conv (A y B) ( [(conv A) y (conv B)] b) Encuentre un ejemplo en R2 para probar que la igualdad no necesita ser válida en el inciso a).
Get 8.3.20 exercise solution
21. Considere que p0, p1 y p2 son puntos en R n, y defina f0(t)=(1-t)P0+tP1, f1(t)= (1-t)P1 +tP2 y g(t)=(1-t)f0(t) + tf1(t) para 0 <= t <= 1. Para los puntos que se muestran en la siguiente figura, realice un esquema que muestre f0( 1/2).f1( 1/2 ) y g(1/2)

Get 8.3.21 exercise solution
22. Repita el ejercicio 21 para f 0 (3/ 4), f 1( 3/4) y g( 3/4 ).
Get 8.3.22 exercise solution
23. Sea g(t) como se define en el ejercicio 21. Su gráfica se llama curva cuadrática de Bézier, y se utiliza en algunos diseños de gráficos computacionales. Los puntos p0, p1 y p2 se llaman puntos de control de la curva. Calcule una fórmula para g(t) que implique solamente a p0, p1 y p2. Después, demuestre que g(t) está en conv {p0, p1, p2} para 0 <= t <= 1.
Get 8.3.23 exercise solution
24. Dados los puntos de control p0, p1, p2 y p3 en n, sea g1(t) para 0 <= t <= 1 la curva cuadrática de Bézier del ejercicio 23 determinada por p0, p1 y p2, y sea g2(t) definida de manera similar para p1, p2 y p3. Para 0 <= t <= 1, defina h(t) = (1- t)g1(t)+ tg2(t). Demuestre que la gráfica de h(t) está en la envolvente convexa de los cuatro puntos de control. A esta curva se le llama curva cúbica de Bézier, y su definición aquí es un paso en un algoritmo para construir curvas de Bézier (analizadas en la sección 8.6). Una curva de Bézier de grado k se determina por k+ 1 puntos de control, y su gráfica está en la envolvente convexa de esos puntos de control.
Get 8.3.24 exercise solution
Describa
(o bosqueje) la envolvente convexa de S.
Get 8.3.1 exercise solution
2. Describa la envolvente convexa del conjunto S de puntos

en R 2 que satisfacen las condiciones indicadas. Justifique sus respuestas. (Demuestre que un punto arbitrario p en S pertenece a conv S).
a) y 1 x y x 1 2
b) y sen x
c) y x1 2 y x 0
Get 8.3.2 exercise solution
3. Considere los puntos del ejercicio 5 de la sección 8.1. ¿Cuáles de p1, p2 y p3 están en conv S?
Get 8.3.3 exercise solution
4. Considere los puntos del ejercicio 6 de la sección 8.1. ¿Cuáles de p1, p2 y p3 están en conv S?
Get 8.3.4 exercise solution
5. Sean

y sea S {v1, v2, v3, v4}. Determine si p1 y p2 están en conv S.
Get 8.3.5 exercise solution

ortogonal {v1, v2, v3}. Determine si cada pi está en Gen S, aff S o conv S. a) p1 b) p2 c) p3 d) p4
Get 8.3.6 exercise solution
Los ejercicios 7 a 10 utilizan la terminología de la sección 8.2.

Encuentre las coordenadas baricéntricas de p1, p2, p3 y p4 con respecto a T. b) Utilice sus respuestas del inciso a) para determinar si cada uno de p1,…, p4 en el inciso a) está dentro, fuera o en la arista de conv T, una región triangular.
Get 8.3.7 exercise solution

Get 8.3.8 exercise solution
9. Sea S {v1, v2, v3, v4} un conjunto afínmente independiente. Considere los puntos p1,…, p5, cuyas coordenadas baricéntricas con respecto a S están dadas por (2, 0, 0, - 1),( 0; 1/ 2; 1/ 4; 1 /4) (1/2;0;3/2; -1)( 1/3; 1/ 4; 1/ 4; 1/ 6) y ( 1/ 3;0;2/ 3;0 ), respectivamente. Deter-mine si cada uno de p1,…, p5 está dentro, fuera o sobre la superficie de conv S, un tetraedro. ¿Algunos de esos puntos están en la arista de conv S?
Get 8.3.9 exercise solution
10. Repita el ejercicio 9 para los puntos q1,…, q5 cuyas coordenadas baricéntricas con respecto a S están dadas por ( 1/ 8; 1/ 4; 1/ 8; 1/ 2) , (3 /4; 1/ 4;0;1 /2)( 0; 3 /4; 1/ 4;0) (0; 2;0;3) y ( 1/ 3; 1/3; 1/3;0) , respectivamente.
Get 8.3.10 exercise solution
En los ejercicios 11 y 12, marque cada enunciado como verdadero o falso. Justifique sus respuestas.
11. a) Si y c1v1 c2v2 c3v3 y c1 c2 c 3 1, entonces y es una combinación convexa de v1, v2 y v3. b) Si S es un conjunto no vacío, entonces conv S contiene algunos puntos que no están en S. c) Si S y T son conjuntos convexos, entonces S x T también es convexo.
Get 8.3.11 exercise solution
12. a) U n conjunto es convexo si x, y H S implica que el segmento de recta entre x y y está contenido en S. b) Si S y T son conjuntos convexos, entonces S y T también es convexo.
c) Si S es un subconjunto no vacío de R5 y y E conv S, entonces existen distintos puntos v1,…, v6 en S tales que y es una combinación convexa de v1,…, v6.
Get 8.3.12 exercise solution
13. Sea S un subconjunto convexo de Rn y suponga que f : Rn -> R m es una transformación lineal. Demuestre que el conjunto f(S) = {f(x): x E S} es un subconjunto convexo de R m.
Get 8.3.13 exercise solution
14. Sean f : R n -> R m una transformación lineal y T un subconjunto convexo de m. Demuestre que el conjunto S {x E R n : f(x) E T} es un subconjunto convexo de Rn.
Get 8.3.14 exercise solution

Utilice el procedimiento de la demostración del teorema de Caratheodory para expresar p como una combinación convexa de tres de las vi. Haga esto de dos formas.
Get 8.3.15 exercise solution

En los ejercicios 17 a 20, demuestre el enunciado en cuestión respecto de los subconjuntos A y B de n. Una demostración para un ejercicio puede emplear resultados de ejercicios anteriores.
Get 8.3.16 exercise solution
17. Si A ( B y B es convexo, entonces conv A ( B
Get 8.3.17 exercise solution
18. Si A ( B, entonces conv A ( conv B.
Get 8.3.18 exercise solution
19. a) [(conv A) x (conv B)] ( conv (A x B)
b) Encuentre un ejemplo en R2 para demostrar que la igualdad no necesariamente es válida en el inciso a).
Get 8.3.19 exercise solution
20. a) conv (A y B) ( [(conv A) y (conv B)] b) Encuentre un ejemplo en R2 para probar que la igualdad no necesita ser válida en el inciso a).
Get 8.3.20 exercise solution
21. Considere que p0, p1 y p2 son puntos en R n, y defina f0(t)=(1-t)P0+tP1, f1(t)= (1-t)P1 +tP2 y g(t)=(1-t)f0(t) + tf1(t) para 0 <= t <= 1. Para los puntos que se muestran en la siguiente figura, realice un esquema que muestre f0( 1/2).f1( 1/2 ) y g(1/2)

Get 8.3.21 exercise solution
22. Repita el ejercicio 21 para f 0 (3/ 4), f 1( 3/4) y g( 3/4 ).
Get 8.3.22 exercise solution
23. Sea g(t) como se define en el ejercicio 21. Su gráfica se llama curva cuadrática de Bézier, y se utiliza en algunos diseños de gráficos computacionales. Los puntos p0, p1 y p2 se llaman puntos de control de la curva. Calcule una fórmula para g(t) que implique solamente a p0, p1 y p2. Después, demuestre que g(t) está en conv {p0, p1, p2} para 0 <= t <= 1.
Get 8.3.23 exercise solution
24. Dados los puntos de control p0, p1, p2 y p3 en n, sea g1(t) para 0 <= t <= 1 la curva cuadrática de Bézier del ejercicio 23 determinada por p0, p1 y p2, y sea g2(t) definida de manera similar para p1, p2 y p3. Para 0 <= t <= 1, defina h(t) = (1- t)g1(t)+ tg2(t). Demuestre que la gráfica de h(t) está en la envolvente convexa de los cuatro puntos de control. A esta curva se le llama curva cúbica de Bézier, y su definición aquí es un paso en un algoritmo para construir curvas de Bézier (analizadas en la sección 8.6). Una curva de Bézier de grado k se determina por k
Get 8.3.24 exercise solution

Linear Algebra - David Lay - 4ed Solutions - Chapter 7. Section 7.4 Solutions
En los ejercicios 1 a 4, obtenga los valores singulares de las matrices

Get 7.4.1 exercise solution

Get 7.4.2 exercise solution

Get 7.4.3 exercise solution

Get 7.4.4 exercise solution
En los ejercicios 5 a 12, encuentre una DVS para cada matriz. [Sugerencia: En el ejercicio 11, una elección para U es

En el ejercicio 12, una columna de U puede ser


Get 7.4.5 exercise solution

Get 7.4.6 exercise solution

Get 7.4.7 exercise solution

Get 7.4.8 exercise solution

Get 7.4.9 exercise solution

Get 7.4.10 exercise solution

Get 7.4.11 exercise solution
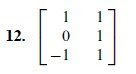
Get 7.4.12 exercise solution
13. Encuentre la DVS de

Get 7.4.13 exercise solution
14. En el ejercicio 7, obtenga un vector unitario x en el cual Ax tiene longitud máxima.
Get 7.4.14 exercise solution
15. Suponga que la siguiente factorización es una DVS de una matriz A, con las entradas en U y V redondeadas a dos decimales

) ¿Cuál es el rango de A? b) Utilice esta descomposición de A, sin hacer cálculos, y escriba una base para Col A y una base para Nul A. [Sugerencia: Primero escriba las columnas de V].
Get 7.4.15 exercise solution
16. Repita el ejercicio 15 para la siguiente DVS de una matriz A de 3 x 4:

Get 7.4.16 exercise solution
En los ejercicios 17 a 24, A es una matriz de m n con una descomposición en valores singulares A= UEVT, donde U es una matriz ortogonal de m x m, e es una matriz “diagonal” de m x n con r entradas positivas y sin entradas negativas, y V es una matriz ortogonal de n x n. Justifique sus respuestas.
17. Suponga que A es cuadrada e invertible. Encuentre una descomposición en valores singulares de A -1.
Get 7.4.17 exercise solution
18. Demuestre que si A es cuadrada, entonces | det A| es el producto de los valores singulares de A.
Get 7.4.18 exercise solution
19. Demuestre que las columnas de V son vectores propios de ATA, que las columnas de U son vectores propios de AAT, y que las entradas diagonales de E son los valores singulares de A. [Sugerencia: Utilice la DVS para calcular ATA y AAT].
Get 7.4.19 exercise solution
20. Demuestre que si A es una matriz positiva definida de n n, entonces una diagonalización ortogonal A PDPT es una descomposición en valores singulares de A.
Get 7.4.20 exercise solution
21. Demuestre que si P es una matriz ortogonal de m m, entonces PA y A tienen los mismos valores singulares.
Get 7.4.21 exercise solution
22. Justifique el enunciado del ejemplo 2 referente a que el segundo valor singular de una matriz A es el máximo de || Ax|| conforme x varía sobre todos los vectores unitarios ortogonales a v1, siendo v1 un vector singular derecho correspondiente al primer valor singular de A. [Sugerencia: Utilice el teorema 7 de la sección 7.3].
Get 7.4.22 exercise solution
23. Sean U = [u1... um] y V = [v1...vn], donde uj y vj son como en el teorema 10. Demuestre que

Get 7.4.23 exercise solution
24. Utilizando la notación del ejercicio 23, demuestre que ATuj <= sjvj para 1 <= j<= r =rango A.
Get 7.4.24 exercise solution
25. Sea T : Rn --> R m una transformación lineal. Describa cómo encontrar una base B para Rn y una base C para Rm tal que la matriz para T respecto de B y C sea una matriz “diagonal” de m x n.
Get 7.4.25 exercise solution
[M] Calcule una DVS para cada matriz en los ejercicios 26 y 27. Informe las entradas matriciales finales con dos decimales. Utilice el método de los ejemplos 3 y 4.

Get 7.4.26 exercise solution

Get 7.4.27 exercise solution
28. [ M] Determine los valores singulares de la matriz de 4 x 4 en el ejercicio 9 de la sección 2.3, y calcule el número de condición o1 /o4.
Get 7.4.28 exercise solution
29. [ M] Calcule los valores singulares de la matriz de 5 x 5 en el ejercicio 10 de la sección 2.3, y determine el número de condición o1/ o5.
Get 7.4.29 exercise solution

Get 7.4.1 exercise solution

Get 7.4.2 exercise solution

Get 7.4.3 exercise solution

Get 7.4.4 exercise solution
En los ejercicios 5 a 12, encuentre una DVS para cada matriz. [Sugerencia: En el ejercicio 11, una elección para U es

En el ejercicio 12, una columna de U puede ser


Get 7.4.5 exercise solution

Get 7.4.6 exercise solution

Get 7.4.7 exercise solution

Get 7.4.8 exercise solution

Get 7.4.9 exercise solution

Get 7.4.10 exercise solution

Get 7.4.11 exercise solution

Get 7.4.12 exercise solution
13. Encuentre la DVS de

Get 7.4.13 exercise solution
14. En el ejercicio 7, obtenga un vector unitario x en el cual Ax tiene longitud máxima.
Get 7.4.14 exercise solution
15. Suponga que la siguiente factorización es una DVS de una matriz A, con las entradas en U y V redondeadas a dos decimales

) ¿Cuál es el rango de A? b) Utilice esta descomposición de A, sin hacer cálculos, y escriba una base para Col A y una base para Nul A. [Sugerencia: Primero escriba las columnas de V].
Get 7.4.15 exercise solution
16. Repita el ejercicio 15 para la siguiente DVS de una matriz A de 3 x 4:

Get 7.4.16 exercise solution
En los ejercicios 17 a 24, A es una matriz de m n con una descomposición en valores singulares A= UEVT, donde U es una matriz ortogonal de m x m, e es una matriz “diagonal” de m x n con r entradas positivas y sin entradas negativas, y V es una matriz ortogonal de n x n. Justifique sus respuestas.
17. Suponga que A es cuadrada e invertible. Encuentre una descomposición en valores singulares de A -1.
Get 7.4.17 exercise solution
18. Demuestre que si A es cuadrada, entonces | det A| es el producto de los valores singulares de A.
Get 7.4.18 exercise solution
19. Demuestre que las columnas de V son vectores propios de ATA, que las columnas de U son vectores propios de AAT, y que las entradas diagonales de E son los valores singulares de A. [Sugerencia: Utilice la DVS para calcular ATA y AAT].
Get 7.4.19 exercise solution
20. Demuestre que si A es una matriz positiva definida de n n, entonces una diagonalización ortogonal A PDPT es una descomposición en valores singulares de A.
Get 7.4.20 exercise solution
21. Demuestre que si P es una matriz ortogonal de m m, entonces PA y A tienen los mismos valores singulares.
Get 7.4.21 exercise solution
22. Justifique el enunciado del ejemplo 2 referente a que el segundo valor singular de una matriz A es el máximo de || Ax|| conforme x varía sobre todos los vectores unitarios ortogonales a v1, siendo v1 un vector singular derecho correspondiente al primer valor singular de A. [Sugerencia: Utilice el teorema 7 de la sección 7.3].
Get 7.4.22 exercise solution
23. Sean U = [u1... um] y V = [v1...vn], donde uj y vj son como en el teorema 10. Demuestre que

Get 7.4.23 exercise solution
24. Utilizando la notación del ejercicio 23, demuestre que ATuj <= sjvj para 1 <= j<= r =rango A.
Get 7.4.24 exercise solution
25. Sea T : Rn --> R m una transformación lineal. Describa cómo encontrar una base B para Rn y una base C para Rm tal que la matriz para T respecto de B y C sea una matriz “diagonal” de m x n.
Get 7.4.25 exercise solution
[M] Calcule una DVS para cada matriz en los ejercicios 26 y 27. Informe las entradas matriciales finales con dos decimales. Utilice el método de los ejemplos 3 y 4.

Get 7.4.26 exercise solution

Get 7.4.27 exercise solution
28. [ M] Determine los valores singulares de la matriz de 4 x 4 en el ejercicio 9 de la sección 2.3, y calcule el número de condición o1 /o4.
Get 7.4.28 exercise solution
29. [ M] Calcule los valores singulares de la matriz de 5 x 5 en el ejercicio 10 de la sección 2.3, y determine el número de condición o1/ o5.
Get 7.4.29 exercise solution
Linear Algebra - David Lay - 4ed Solutions - Chapter 7. Section 7.3 Solutions
En los ejercicios 1 y 2, encuentre el cambio de variable x = Py que transforme la forma cuadrática xTAx en yTDy como se muestra.

Get 7.3.1 exercise solution

Get 7.3.2 exercise solution
En los ejercicios 3 a 6, encuentre: a) el valor máximo de Q(x) con la restricción xTx = 1, b) un vector unitario u donde se logre este máximo, y c) el máximo de Q(x) con las condiciones xTx= 1 y xTu= 0.

Get 7.3.3 exercise solution

Get 7.3.4 exercise solution

Get 7.3.5 exercise solution

Get 7.3.6 exercise solution
Sea

Determine un vector unitario x en R 3 en el cual Q(x) sea máximo, con la restricción xTx =1. [Sugerencia: Los valores propios de la matriz de la forma cuadrática Q son 2, - 1 y -4].
Get 7.3.7 exercise solution
Sea

Obten- ga un vector unitario x en R3 en el que Q(x) sea máximo, con la restricción xTx = 1. [Sugerencia: Los valores propios de la matriz de la forma cuadrática Q son 9 y -3].
Get 7.3.8 exercise solution
9. Encuentre el valor máximo de

con la restricción

(No continúe para encontrar un vec-tor donde se alcance el máximo).
Get 7.3.9 exercise solution
10. Obtenga el valor máximo de

con la restricción

(No continúe para encontrar un vec-tor donde se alcance el máximo).
Get 7.3.10 exercise solution
11. Suponga que x es un vector propio unitario de una matriz A correspondiente a un valor propio 3. ¿Cuál es el valor de xTAx?
Get 7.3.11 exercise solution
12. Sea l cualquier valor propio de una matriz simétrica A. Justifique el enunciado hecho en esta sección de que m <= l <= M, donde m y M se definen como en la ecuación (2). [Sugerencia: Encuentre una x tal que l = xTAx].
Get 7.3.12 exercise solution
13. Considere que A es una matriz simétrica de n n, y que M y m representan los valores máximo y mínimo de la forma cuadrática xTAx; denote los vectores propios unitarios correspondientes como u1 y un. Los siguientes cálculos demuestran que dado cualquier número t entre M y m, existe un vector unitario x tal que t= xTAx. Compruebe que t = (1 - a)m + aM para algún número a entre 0 y 1. Después deje que

y demuestre que xTx = 1 y xTAx = t.
Get 7.3.13 exercise solution
[M] En los ejercicios 14 a 17, siga las instrucciones para los ejercicios 3 a 6.
x1x2 +3x1x3 +30x1x4 +30x2x3 +3x2x4 +x3x4
Get 7.3.14 exercise solution
3x1x2 +5x1x3 +7x1x4 +7x2x3 +5x2x4 +3x3x4
Get 7.3.15 exercise solution

Get 7.3.16 exercise solution

Get 7.3.17 exercise solution

Get 7.3.1 exercise solution

Get 7.3.2 exercise solution
En los ejercicios 3 a 6, encuentre: a) el valor máximo de Q(x) con la restricción xTx = 1, b) un vector unitario u donde se logre este máximo, y c) el máximo de Q(x) con las condiciones xTx= 1 y xTu= 0.

Get 7.3.3 exercise solution

Get 7.3.4 exercise solution

Get 7.3.5 exercise solution

Get 7.3.6 exercise solution
Sea

Determine un vector unitario x en R 3 en el cual Q(x) sea máximo, con la restricción xTx =1. [Sugerencia: Los valores propios de la matriz de la forma cuadrática Q son 2, - 1 y -4].
Get 7.3.7 exercise solution
Sea

Obten- ga un vector unitario x en R3 en el que Q(x) sea máximo, con la restricción xTx = 1. [Sugerencia: Los valores propios de la matriz de la forma cuadrática Q son 9 y -3].
Get 7.3.8 exercise solution
9. Encuentre el valor máximo de

con la restricción

(No continúe para encontrar un vec-tor donde se alcance el máximo).
Get 7.3.9 exercise solution
10. Obtenga el valor máximo de

con la restricción

(No continúe para encontrar un vec-tor donde se alcance el máximo).
Get 7.3.10 exercise solution
11. Suponga que x es un vector propio unitario de una matriz A correspondiente a un valor propio 3. ¿Cuál es el valor de xTAx?
Get 7.3.11 exercise solution
12. Sea l cualquier valor propio de una matriz simétrica A. Justifique el enunciado hecho en esta sección de que m <= l <= M, donde m y M se definen como en la ecuación (2). [Sugerencia: Encuentre una x tal que l = xTAx].
Get 7.3.12 exercise solution
13. Considere que A es una matriz simétrica de n n, y que M y m representan los valores máximo y mínimo de la forma cuadrática xTAx; denote los vectores propios unitarios correspondientes como u1 y un. Los siguientes cálculos demuestran que dado cualquier número t entre M y m, existe un vector unitario x tal que t= xTAx. Compruebe que t = (1 - a)m + aM para algún número a entre 0 y 1. Después deje que

y demuestre que xTx = 1 y xTAx = t.
Get 7.3.13 exercise solution
[M] En los ejercicios 14 a 17, siga las instrucciones para los ejercicios 3 a 6.
x1x2 +3x1x3 +30x1x4 +30x2x3 +3x2x4 +x3x4
Get 7.3.14 exercise solution
3x1x2 +5x1x3 +7x1x4 +7x2x3 +5x2x4 +3x3x4
Get 7.3.15 exercise solution

Get 7.3.16 exercise solution

Get 7.3.17 exercise solution
Linear Algebra - David Lay - 4ed Solutions - Chapter 7. Section 7.2 Solutions
1. Calcule la forma cuadrática xTAx, cuando

y

Get 7.2.1 exercise solution
2. Determine la forma cuadrática xTAx, para

y

Get 7.2.2 exercise solution
3. Encuentre la matriz de la forma cuadrática. Suponga que x está en R2.

Get 7.2.3 exercise solution
4. Obtenga la matriz de la forma cuadrática. Suponga que x está en R2.

Get 7.2.4 exercise solution
5. Determine la matriz de la forma cuadrática. Suponga que x está en R3.

Get 7.2.5 exercise solution
6. Encuentre la matriz de la forma cuadrática. Suponga que x está en 3.

Get 7.2.6 exercise solution
7. Realice un cambio de variable, x Py, que transforme la forma cuadrática x2 1 +10x1x2 +x2 2 en una forma cuadrática sin producto cruzado. Determine P y la nueva forma cuadrática.
Get 7.2.7 exercise solution
8. Sea A la matriz de la forma cuadrática 9x2 1 + 7x2 2 + 11x2 3 - 8x1x2 + 8x1x3 Es posible demostrar que los valores propios de A son 3, 9 y 15. Encuentre una matriz ortogonal P tal que el cambio de variable x Py transforme xTAx en una forma cuadrática sin productos cruzados. Determine P y la nueva forma cuadrática.
Get 7.2.8 exercise solution
En los ejercicios 9 a 18, clasifique las formas cuadráticas. Después realice un cambio de variable, x Py, que convierta la forma cuadrática en una que no incluya productos cruzados. Escriba la nueva forma cuadrática. Construya P utilizando los métodos de la sección 7.1.

Get 7.2.9 exercise solution

Get 7.2.10 exercise solution

Get 7.2.11 exercise solution

Get 7.2.12 exercise solution

Get 7.2.13 exercise solution

Get 7.2.14 exercise solution

Get 7.2.15 exercise solution

Get 7.2.16 exercise solution

Get 7.2.17 exercise solution

Get 7.2.18 exercise solution

Get 7.2.19 exercise solution
20. ¿Cuál es el valor más grande de la forma cuadrática 5x2 1 - 3x2 2 si xTx =1?
Get 7.2.20 exercise solution
En los ejercicios 21 y 22, las matrices son de n n y los vectores están en n. Marque cada enunciado como verdadero o falso. Justifique sus respuestas.
21. a) La matriz de una forma cuadrática es una matriz simétrica. b) Una forma cuadrática no tiene productos cruzados si y solo si la matriz de la forma cuadrática es una matriz diagonal. c) Los ejes principales de una forma cuadrática xTAx son vectores propios de A. d) Una forma cuadrática positiva definida Q satisface Q(x)> 0 para toda x enR n.
e) Si todos los valores propios de una matriz simétrica A son positivos, entonces la forma cuadrática xTAx es positiva definida. f) Una factorización de Cholesky de una matriz simétrica A tiene la forma A RTR, para una matriz triangular superior R con entradas diagonales positivas.
Get 7.2.21 exercise solution
22. a) La expresión x 2 es una forma cuadrática. b) Si A es simétrica y P es una matriz ortogonal, entonces el cambio de variable x Py convierte xTAx en una forma cuadrática sin productos cruzados. c) Si A es una matriz simétrica de 2 x 2, entonces el conjunto de x tal que xTAx c (para una constante c) corresponde a un círculo, una elipse o una hipérbola. d) Una forma cuadrática indefinida es positiva semidefinida o negativa semidefinida. e) Si A es simétrica y la forma cuadrática xTAx solo tiene valores negativos para x = 0, entonces todos los valores propios de A son negativos.
Get 7.2.22 exercise solution
Los ejercicios 23 y 24 muestran cómo clasificar una forma cuadrática Q(x) xTAx, cuando

y det A <> 0, sin obtener los valores propios de A.
23. Si l1 y l2 son los valores propios de A, entonces el polinomio característico de A se puede escribir de dos maneras: det(A- lI) y (l - l1)(l - l2). Con base en este hecho, demuestre que l1+ l2 =a + d (las entradas diagonales de A) y l1l2 = det A.
Get 7.2.23 exercise solution
24. Compruebe los siguientes enunciados. a) Q es positiva definida si det A> 0 y a >0.
b) Q es negativa definida si det A > 0 y a > 0.
c) Q es indefinida si det A < 0.
Get 7.2.24 exercise solution
25. Demuestre que si B es de m x n, entonces BTB es positiva semidefinida; y si B es de nx n e invertible, entonces BTB es positiva definida.
Get 7.2.25 exercise solution
26. Demuestre que si una matriz A de n n es positiva definida, entonces existe una matriz B positiva definida tal que A BTB. [Sugerencia: Escriba A= PDPT, con PT = P 1. Construya una matriz C diagonal tal que D = CTC, y sea B = PCPT. Demuestre que B funciona].
Get 7.2.26 exercise solution
27. Sean A y B matrices simétricas de n x n cuyos valores propios son todos positivos. Demuestre que todos los valores propios de A + B son positivos. [Sugerencia: Considere formas cuadráticas].
Get 7.2.27 exercise solution
28. Sea A una matriz simétrica e invertible de n n. Demuestre que si la forma cuadrática xTAx es positiva definida, entonces también lo es la forma cuadrática xTA 1x. [Sugerencia: Considere valores propios].
Get 7.2.28 exercise solution

y

Get 7.2.1 exercise solution
2. Determine la forma cuadrática xTAx, para

y

Get 7.2.2 exercise solution
3. Encuentre la matriz de la forma cuadrática. Suponga que x está en R2.

Get 7.2.3 exercise solution
4. Obtenga la matriz de la forma cuadrática. Suponga que x está en R2.

Get 7.2.4 exercise solution
5. Determine la matriz de la forma cuadrática. Suponga que x está en R3.

Get 7.2.5 exercise solution
6. Encuentre la matriz de la forma cuadrática. Suponga que x está en 3.

Get 7.2.6 exercise solution
7. Realice un cambio de variable, x Py, que transforme la forma cuadrática x2 1 +10x1x2 +x2 2 en una forma cuadrática sin producto cruzado. Determine P y la nueva forma cuadrática.
Get 7.2.7 exercise solution
8. Sea A la matriz de la forma cuadrática 9x2 1 + 7x2 2 + 11x2 3 - 8x1x2 + 8x1x3 Es posible demostrar que los valores propios de A son 3, 9 y 15. Encuentre una matriz ortogonal P tal que el cambio de variable x Py transforme xTAx en una forma cuadrática sin productos cruzados. Determine P y la nueva forma cuadrática.
Get 7.2.8 exercise solution
En los ejercicios 9 a 18, clasifique las formas cuadráticas. Después realice un cambio de variable, x Py, que convierta la forma cuadrática en una que no incluya productos cruzados. Escriba la nueva forma cuadrática. Construya P utilizando los métodos de la sección 7.1.

Get 7.2.9 exercise solution

Get 7.2.10 exercise solution

Get 7.2.11 exercise solution

Get 7.2.12 exercise solution

Get 7.2.13 exercise solution

Get 7.2.14 exercise solution

Get 7.2.15 exercise solution

Get 7.2.16 exercise solution

Get 7.2.17 exercise solution

Get 7.2.18 exercise solution

Get 7.2.19 exercise solution
20. ¿Cuál es el valor más grande de la forma cuadrática 5x2 1 - 3x2 2 si xTx =1?
Get 7.2.20 exercise solution
En los ejercicios 21 y 22, las matrices son de n n y los vectores están en n. Marque cada enunciado como verdadero o falso. Justifique sus respuestas.
21. a) La matriz de una forma cuadrática es una matriz simétrica. b) Una forma cuadrática no tiene productos cruzados si y solo si la matriz de la forma cuadrática es una matriz diagonal. c) Los ejes principales de una forma cuadrática xTAx son vectores propios de A. d) Una forma cuadrática positiva definida Q satisface Q(x)> 0 para toda x enR n.
e) Si todos los valores propios de una matriz simétrica A son positivos, entonces la forma cuadrática xTAx es positiva definida. f) Una factorización de Cholesky de una matriz simétrica A tiene la forma A RTR, para una matriz triangular superior R con entradas diagonales positivas.
Get 7.2.21 exercise solution
22. a) La expresión x 2 es una forma cuadrática. b) Si A es simétrica y P es una matriz ortogonal, entonces el cambio de variable x Py convierte xTAx en una forma cuadrática sin productos cruzados. c) Si A es una matriz simétrica de 2 x 2, entonces el conjunto de x tal que xTAx c (para una constante c) corresponde a un círculo, una elipse o una hipérbola. d) Una forma cuadrática indefinida es positiva semidefinida o negativa semidefinida. e) Si A es simétrica y la forma cuadrática xTAx solo tiene valores negativos para x = 0, entonces todos los valores propios de A son negativos.
Get 7.2.22 exercise solution
Los ejercicios 23 y 24 muestran cómo clasificar una forma cuadrática Q(x) xTAx, cuando

y det A <> 0, sin obtener los valores propios de A.
23. Si l1 y l2 son los valores propios de A, entonces el polinomio característico de A se puede escribir de dos maneras: det(A- lI) y (l - l1)(l - l2). Con base en este hecho, demuestre que l1+ l2 =a + d (las entradas diagonales de A) y l1l2 = det A.
Get 7.2.23 exercise solution
24. Compruebe los siguientes enunciados. a) Q es positiva definida si det A> 0 y a >0.
b) Q es negativa definida si det A > 0 y a > 0.
c) Q es indefinida si det A < 0.
Get 7.2.24 exercise solution
25. Demuestre que si B es de m x n, entonces BTB es positiva semidefinida; y si B es de nx n e invertible, entonces BTB es positiva definida.
Get 7.2.25 exercise solution
26. Demuestre que si una matriz A de n n es positiva definida, entonces existe una matriz B positiva definida tal que A BTB. [Sugerencia: Escriba A= PDPT, con PT = P 1. Construya una matriz C diagonal tal que D = CTC, y sea B = PCPT. Demuestre que B funciona].
Get 7.2.26 exercise solution
27. Sean A y B matrices simétricas de n x n cuyos valores propios son todos positivos. Demuestre que todos los valores propios de A + B son positivos. [Sugerencia: Considere formas cuadráticas].
Get 7.2.27 exercise solution
28. Sea A una matriz simétrica e invertible de n n. Demuestre que si la forma cuadrática xTAx es positiva definida, entonces también lo es la forma cuadrática xTA 1x. [Sugerencia: Considere valores propios].
Get 7.2.28 exercise solution
Suscribirse a:
Entradas (Atom)